Domain praxis-fuer-lebensenergie.de kaufen?
Wir ziehen mit dem Projekt
praxis-fuer-lebensenergie.de um.
Sind Sie am Kauf der Domain
praxis-fuer-lebensenergie.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain praxis-fuer-lebensenergie.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie kann man die Vitalität im Alltag steigern, um mehr Energie und Lebensfreude zu verspüren?
1. Regelmäßige Bewegung, gesunde Ernährung und ausreichend Schlaf sind wichtig, um die Vitalität zu steigern. 2. Stress reduzieren, positive Gedanken pflegen und regelmäßig Pausen einlegen können ebenfalls helfen. 3. Sich Zeit für Hobbys und soziale Kontakte nehmen, um die Lebensfreude zu steigern und Energie zu tanken. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
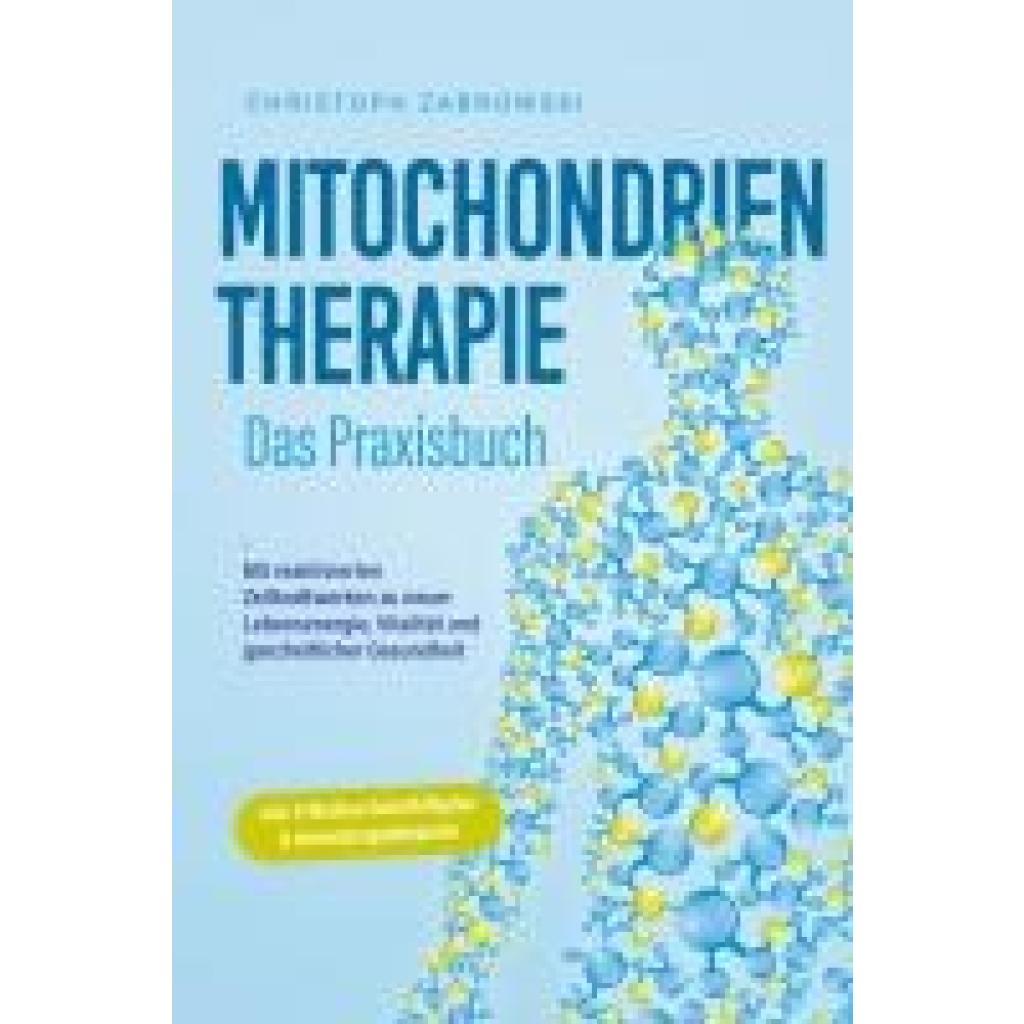
Zabrowski, Christoph: Mitochondrientherapie - Das Praxisbuch: Mit reaktivierten Zellkraftwerken zu neuer Lebensenergie, Vitalität und ganzheitlicher Gesundheit - inkl. 4-Wochen-Soforthilfeplan & AnwendungsbeispielenMitochondrientherapie - Das Praxisbuch: Mit reaktivierten Zellkraftwerken zu neuer Lebensenergie, Vitalität und ganzheitlicher Gesundheit - inkl. 4-Wochen-Soforthilfeplan & Anwendungsbeispielen , Mitochondrientherapie: Mit ganzheitlichen und leicht anzuwendenden Methoden für neue Power in den Zellkraftwerken sorgen Andauernde Müdigkeit und Schlafprobleme? Allergien und Autoimmunerkrankungen? Libidoschwäche, chronisch-obstruktive Bronchitis? Falls Sie derartige Beschwerden kennen, fragen Sie sich vermutlich, was diese Leiden miteinander zu tun haben - möglicherweise eine ganze Menge! Denn die Ursache könnte in einer Mitochondrienstörung liegen und wie Sie mit ganzheitlicher Mitochondrientherapie wieder für Vitalität sorgen, erfahren Sie in diesem Buch. Als "Kraftwerke der Zelle" sind sie berühmt geworden und so ist es eigentlich selbstverständlich, dass ihnen eine unverzichtbare Rolle für die Gesundheit zukommt: Mitochondrien, die kleinen Powerpakete, die für jeden noch so kleinen Körpervorgang die Energie bereitstellen. Machen diese durch chronischen Stress, Mikronährstoffmangel, Entzündungsherde oder Ähnliches schlapp, läuft es irgendwann auch gesundheitlich nicht mehr rund und spätestens, wenn sich ernsthafte Beschwerden einstellen, ist eine Behandlung unumgänglich. Mit dem vielfältigen Ansatz der Mitochondrientherapie können Sie auf sanfte und natürliche Art dafür sorgen, dass die kleinen Kraftpakete ihre Aufgaben wieder erfüllen können. Deshalb erfahren Sie hier zunächst alles, was Sie rund um die Kraftwerke wissen müssen, um anschließend zahlreiche Methoden wie Mikronährstofftherapie, Reduzierung von toxischen Belastungen, Bewegung, Heilpflanzentherapie oder Ernährung kennenzulernen. Medizinisch-biologische Vorbildung? Brauchen Sie nicht, denn die einfach anzuwendenden und genau beschriebenen Maßnahmen können Sie auch als Laie durchführen und Sie erfahren dabei jede Menge Nützliches über die wichtigsten Zusammenhänge in Ihrem Körper. Was ist Mitochondrientherapie? Machen Sie sich kompakt und verständlich mit den Grundlagen der Mitochondrientherapie, ihren Anwendungsbereichen und -formen sowie dem biologischen Hintergrund des körperlichen Energie-Managements vertraut und werden Sie in kürzester Zeit zum Zellkraftwerk-Experten. Geballte Pflanzenpower: Entdecken Sie, wie Sie mit der Kraft der Phytotherapie dank Heilpflanzen, ausgewählter Nährstoffkombinationen, Chlorophyll & Co. Ihre Mitochondrien wieder auf Vordermann bringen. Schlüsselelement Ernährung: Ob basische Ernährung, Darmgesundheit, pflanzenbasierte Ernährung oder die Kraft von Kräutern und Keimen - finden Sie heraus, mit welchen Essgewohnheiten Sie Ihre Mitochondrien boostern, und schlemmen Sie sich durch zahlreiche köstliche Rezepte. Praktisch & konkret: Mit ausführlichen und sofort umzusetzenden Behandlungsprogrammen zu Themenfeldern wie Schwermetallentgiftung, Psychohygiene, entzündungshemmende Therapie, Sexualität, Haut oder gesundes Altern können Sie Beschwerden gezielt und effektiv bekämpfen. Dieses Buch verschafft Ihrer körpereigenen Energieversorgung einen Frischekick und zeigt Ihnen einen unkomplizierten Weg zu ganzheitlichem Wohlbefinden. Mit dem praktischen 4-Wochen-Therapieplan im Bonusteil gelingt der Einstieg zudem mühelos und Sie profitieren in kürzester Zeit von umfassenden Gesundheitseffekten. , Kleidung, Schutzausrüstung & Merchandise > Auto & Motorrad: Teile , Erscheinungsjahr: 20231122, Produktform: Kartoniert, Autoren: Zabrowski, Christoph, Seitenzahl/Blattzahl: 172, Themenüberschrift: HEALTH & FITNESS / General, Keyword: die mitochondrientherapie; mitchondirentherapie; mitochondiren; mitochondrien; mitochondrien buch; mitochondrientherapie; mitochondrientherapie buch; mitochondrientherapie die alternative; mitochondrientherapie kapseln; mitochondrientherapie kulinski; zellreset, Fachschema: Gesundheit (Medizin), Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Warengruppe: TB/Gesundheit/Körperpflege/Allgemeines/Lexika, Fachkategorie: Personal und Public Health, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Edition Lunerion, Verlag: Edition Lunerion, Verlag: Edition Lunerion, Länge: 207, Breite: 145, Höhe: 9, Gewicht: 333, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber,19,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Was sind effektive Möglichkeiten, die Lebensenergie zu steigern und ein Gefühl von Vitalität und Wohlbefinden zu erreichen?
Regelmäßige Bewegung, ausgewogene Ernährung und ausreichend Schlaf sind effektive Möglichkeiten, um die Lebensenergie zu steigern. Entspannungstechniken wie Meditation oder Yoga können ebenfalls helfen, ein Gefühl von Vitalität und Wohlbefinden zu erreichen. Positives Denken, soziale Interaktionen und die Pflege von Hobbys tragen ebenfalls dazu bei, die Lebensenergie zu steigern. **
-
Wie kann man die Vitalität und Lebensenergie im Alltag steigern? Was sind die besten Möglichkeiten, um die Vitalität und Gesundheit zu fördern?
Um die Vitalität und Lebensenergie im Alltag zu steigern, ist es wichtig, ausreichend zu schlafen, sich gesund zu ernähren und regelmäßig Sport zu treiben. Zudem können Entspannungstechniken wie Meditation oder Yoga helfen, Stress abzubauen und die Energie zu steigern. Auch regelmäßige Pausen und bewusste Auszeiten können dazu beitragen, die Vitalität und Gesundheit zu fördern. **
-
Was sind beliebte Methoden zur Steigerung der Vitalität und Lebensenergie?
Beliebte Methoden zur Steigerung der Vitalität und Lebensenergie sind regelmäßige Bewegung wie Yoga oder Tai Chi, eine ausgewogene Ernährung mit viel Obst, Gemüse und Vollkornprodukten sowie ausreichend Schlaf und Entspannungstechniken wie Meditation oder Atemübungen. Zudem können auch regelmäßige Saunagänge oder Kaltwasseranwendungen die Vitalität steigern. Es ist wichtig, auf die Bedürfnisse des eigenen Körpers zu achten und sich regelmäßig Zeit für sich selbst zu nehmen, um die Lebensenergie zu erhalten. **
-
Welche Faktoren tragen zur Steigerung der Vitalität und Lebensenergie bei?
Eine ausgewogene Ernährung mit viel frischem Obst und Gemüse, regelmäßige Bewegung und ausreichend Schlaf sind entscheidend für die Steigerung der Vitalität und Lebensenergie. Zudem können Stressabbau, regelmäßige Entspannungstechniken wie Meditation oder Yoga sowie soziale Kontakte und ein positives Mindset dazu beitragen, die Lebensenergie zu erhöhen. Auch das Vermeiden von schlechten Gewohnheiten wie Rauchen, übermäßigem Alkoholkonsum und ungesunder Ernährung spielt eine wichtige Rolle. **

Wie kann man die innere Harmonie durch Meditation und Achtsamkeit fördern, und welche Auswirkungen hat sie auf die psychische Gesundheit und das Wohlbefinden?
Durch regelmäßige Meditation und Achtsamkeitsübungen kann man lernen, seine Gedanken und Emotionen bewusst wahrzunehmen und zu akzeptieren. Dies hilft, innere Ruhe und Gelassenheit zu entwickeln und Stress abzubauen. Die Praxis der Meditation und Achtsamkeit kann dazu beitragen, Angstzustände zu reduzieren, die Stimmung zu verbessern und das allgemeine Wohlbefinden zu steigern. Indem man lernt, im gegenwärtigen Moment zu leben und sich auf das Hier und Jetzt zu konzentrieren, kann man auch seine Selbstakzeptanz und Selbstmitgefühl stärken, was sich positiv auf die psychische Gesundheit auswirkt. **
Was sind einige natürliche Wege, um die Lebensenergie und Vitalität zu steigern?
Ein gesunder Lebensstil mit ausgewogener Ernährung, regelmäßiger Bewegung und ausreichend Schlaf kann die Lebensenergie steigern. Entspannungstechniken wie Meditation, Yoga oder Atemübungen können Stress reduzieren und die Vitalität erhöhen. Der Kontakt zur Natur, frische Luft und Sonnenlicht können ebenfalls positiv auf die Lebensenergie wirken. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
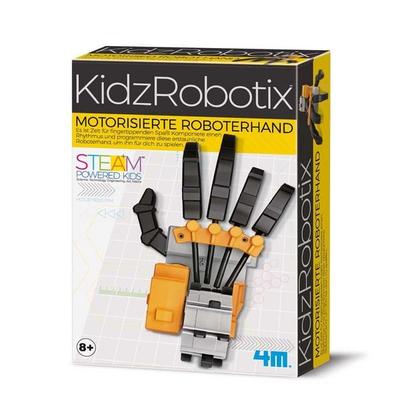
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Zabrowski, Christoph: Mitochondrientherapie - Das Praxisbuch: Mit reaktivierten Zellkraftwerken zu neuer Lebensenergie, Vitalität und ganzheitlicher Gesundheit - inkl. 4-Wochen-Soforthilfeplan & AnwendungsbeispielenMitochondrientherapie - Das Praxisbuch: Mit reaktivierten Zellkraftwerken zu neuer Lebensenergie, Vitalität und ganzheitlicher Gesundheit - inkl. 4-Wochen-Soforthilfeplan & Anwendungsbeispielen , Mitochondrientherapie: Mit ganzheitlichen und leicht anzuwendenden Methoden für neue Power in den Zellkraftwerken sorgen Andauernde Müdigkeit und Schlafprobleme? Allergien und Autoimmunerkrankungen? Libidoschwäche, chronisch-obstruktive Bronchitis? Falls Sie derartige Beschwerden kennen, fragen Sie sich vermutlich, was diese Leiden miteinander zu tun haben - möglicherweise eine ganze Menge! Denn die Ursache könnte in einer Mitochondrienstörung liegen und wie Sie mit ganzheitlicher Mitochondrientherapie wieder für Vitalität sorgen, erfahren Sie in diesem Buch. Als "Kraftwerke der Zelle" sind sie berühmt geworden und so ist es eigentlich selbstverständlich, dass ihnen eine unverzichtbare Rolle für die Gesundheit zukommt: Mitochondrien, die kleinen Powerpakete, die für jeden noch so kleinen Körpervorgang die Energie bereitstellen. Machen diese durch chronischen Stress, Mikronährstoffmangel, Entzündungsherde oder Ähnliches schlapp, läuft es irgendwann auch gesundheitlich nicht mehr rund und spätestens, wenn sich ernsthafte Beschwerden einstellen, ist eine Behandlung unumgänglich. Mit dem vielfältigen Ansatz der Mitochondrientherapie können Sie auf sanfte und natürliche Art dafür sorgen, dass die kleinen Kraftpakete ihre Aufgaben wieder erfüllen können. Deshalb erfahren Sie hier zunächst alles, was Sie rund um die Kraftwerke wissen müssen, um anschließend zahlreiche Methoden wie Mikronährstofftherapie, Reduzierung von toxischen Belastungen, Bewegung, Heilpflanzentherapie oder Ernährung kennenzulernen. Medizinisch-biologische Vorbildung? Brauchen Sie nicht, denn die einfach anzuwendenden und genau beschriebenen Maßnahmen können Sie auch als Laie durchführen und Sie erfahren dabei jede Menge Nützliches über die wichtigsten Zusammenhänge in Ihrem Körper. Was ist Mitochondrientherapie? Machen Sie sich kompakt und verständlich mit den Grundlagen der Mitochondrientherapie, ihren Anwendungsbereichen und -formen sowie dem biologischen Hintergrund des körperlichen Energie-Managements vertraut und werden Sie in kürzester Zeit zum Zellkraftwerk-Experten. Geballte Pflanzenpower: Entdecken Sie, wie Sie mit der Kraft der Phytotherapie dank Heilpflanzen, ausgewählter Nährstoffkombinationen, Chlorophyll & Co. Ihre Mitochondrien wieder auf Vordermann bringen. Schlüsselelement Ernährung: Ob basische Ernährung, Darmgesundheit, pflanzenbasierte Ernährung oder die Kraft von Kräutern und Keimen - finden Sie heraus, mit welchen Essgewohnheiten Sie Ihre Mitochondrien boostern, und schlemmen Sie sich durch zahlreiche köstliche Rezepte. Praktisch & konkret: Mit ausführlichen und sofort umzusetzenden Behandlungsprogrammen zu Themenfeldern wie Schwermetallentgiftung, Psychohygiene, entzündungshemmende Therapie, Sexualität, Haut oder gesundes Altern können Sie Beschwerden gezielt und effektiv bekämpfen. Dieses Buch verschafft Ihrer körpereigenen Energieversorgung einen Frischekick und zeigt Ihnen einen unkomplizierten Weg zu ganzheitlichem Wohlbefinden. Mit dem praktischen 4-Wochen-Therapieplan im Bonusteil gelingt der Einstieg zudem mühelos und Sie profitieren in kürzester Zeit von umfassenden Gesundheitseffekten. , Kleidung, Schutzausrüstung & Merchandise > Auto & Motorrad: Teile , Erscheinungsjahr: 20231122, Produktform: Kartoniert, Autoren: Zabrowski, Christoph, Seitenzahl/Blattzahl: 172, Themenüberschrift: HEALTH & FITNESS / General, Keyword: die mitochondrientherapie; mitchondirentherapie; mitochondiren; mitochondrien; mitochondrien buch; mitochondrientherapie; mitochondrientherapie buch; mitochondrientherapie die alternative; mitochondrientherapie kapseln; mitochondrientherapie kulinski; zellreset, Fachschema: Gesundheit (Medizin), Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Warengruppe: TB/Gesundheit/Körperpflege/Allgemeines/Lexika, Fachkategorie: Personal und Public Health, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Edition Lunerion, Verlag: Edition Lunerion, Verlag: Edition Lunerion, Länge: 207, Breite: 145, Höhe: 9, Gewicht: 333, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber,19,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie kann man die Vitalität im Alltag steigern, um mehr Energie und Lebensfreude zu verspüren?
1. Regelmäßige Bewegung, gesunde Ernährung und ausreichend Schlaf sind wichtig, um die Vitalität zu steigern. 2. Stress reduzieren, positive Gedanken pflegen und regelmäßig Pausen einlegen können ebenfalls helfen. 3. Sich Zeit für Hobbys und soziale Kontakte nehmen, um die Lebensfreude zu steigern und Energie zu tanken. **
-
Was sind effektive Möglichkeiten, die Lebensenergie zu steigern und ein Gefühl von Vitalität und Wohlbefinden zu erreichen?
Regelmäßige Bewegung, ausgewogene Ernährung und ausreichend Schlaf sind effektive Möglichkeiten, um die Lebensenergie zu steigern. Entspannungstechniken wie Meditation oder Yoga können ebenfalls helfen, ein Gefühl von Vitalität und Wohlbefinden zu erreichen. Positives Denken, soziale Interaktionen und die Pflege von Hobbys tragen ebenfalls dazu bei, die Lebensenergie zu steigern. **
-
Wie kann man die Vitalität und Lebensenergie im Alltag steigern? Was sind die besten Möglichkeiten, um die Vitalität und Gesundheit zu fördern?
Um die Vitalität und Lebensenergie im Alltag zu steigern, ist es wichtig, ausreichend zu schlafen, sich gesund zu ernähren und regelmäßig Sport zu treiben. Zudem können Entspannungstechniken wie Meditation oder Yoga helfen, Stress abzubauen und die Energie zu steigern. Auch regelmäßige Pausen und bewusste Auszeiten können dazu beitragen, die Vitalität und Gesundheit zu fördern. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was sind beliebte Methoden zur Steigerung der Vitalität und Lebensenergie?
Beliebte Methoden zur Steigerung der Vitalität und Lebensenergie sind regelmäßige Bewegung wie Yoga oder Tai Chi, eine ausgewogene Ernährung mit viel Obst, Gemüse und Vollkornprodukten sowie ausreichend Schlaf und Entspannungstechniken wie Meditation oder Atemübungen. Zudem können auch regelmäßige Saunagänge oder Kaltwasseranwendungen die Vitalität steigern. Es ist wichtig, auf die Bedürfnisse des eigenen Körpers zu achten und sich regelmäßig Zeit für sich selbst zu nehmen, um die Lebensenergie zu erhalten. **
-
Welche Faktoren tragen zur Steigerung der Vitalität und Lebensenergie bei?
Eine ausgewogene Ernährung mit viel frischem Obst und Gemüse, regelmäßige Bewegung und ausreichend Schlaf sind entscheidend für die Steigerung der Vitalität und Lebensenergie. Zudem können Stressabbau, regelmäßige Entspannungstechniken wie Meditation oder Yoga sowie soziale Kontakte und ein positives Mindset dazu beitragen, die Lebensenergie zu erhöhen. Auch das Vermeiden von schlechten Gewohnheiten wie Rauchen, übermäßigem Alkoholkonsum und ungesunder Ernährung spielt eine wichtige Rolle. **
-
Wie kann man die innere Harmonie durch Meditation und Achtsamkeit fördern, und welche Auswirkungen hat sie auf die psychische Gesundheit und das Wohlbefinden?
Durch regelmäßige Meditation und Achtsamkeitsübungen kann man lernen, seine Gedanken und Emotionen bewusst wahrzunehmen und zu akzeptieren. Dies hilft, innere Ruhe und Gelassenheit zu entwickeln und Stress abzubauen. Die Praxis der Meditation und Achtsamkeit kann dazu beitragen, Angstzustände zu reduzieren, die Stimmung zu verbessern und das allgemeine Wohlbefinden zu steigern. Indem man lernt, im gegenwärtigen Moment zu leben und sich auf das Hier und Jetzt zu konzentrieren, kann man auch seine Selbstakzeptanz und Selbstmitgefühl stärken, was sich positiv auf die psychische Gesundheit auswirkt. **
-
Was sind einige natürliche Wege, um die Lebensenergie und Vitalität zu steigern?
Ein gesunder Lebensstil mit ausgewogener Ernährung, regelmäßiger Bewegung und ausreichend Schlaf kann die Lebensenergie steigern. Entspannungstechniken wie Meditation, Yoga oder Atemübungen können Stress reduzieren und die Vitalität erhöhen. Der Kontakt zur Natur, frische Luft und Sonnenlicht können ebenfalls positiv auf die Lebensenergie wirken. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.